


 Слушать
 Скачать
Робот-ассистированная хирургия за последние два десятилетия утвердилась в качестве одного из наиболее динамично развивающихся направлений высокотехнологичной медицинской помощи.
1. Эволюция робот-ассистированной урологии в Российской Федерации
В структуре всех выполняемых роботизированных операций в Российской Федерации урологическая патология занимает ведущее место, аккумулируя порядка 74% от общего объема хирургических вмешательств. Основной объем данных операций сосредоточен в сегменте онкоурологии, где робот-ассистированная радикальная простатэктомия (РАРП), резекция почки (РАРПЭ) и радикальная цистэктомия стали ключевыми методами хирургического лечения.
Исторически клиническая практика в России формировалась на базе эксплуатации американских комплексов Da Vinci компании Intuitive Surgical. В ведущих федеральных и региональных медицинских центрах Москвы, Санкт-Петербурга, Екатеринбурга, Новосибирска и других крупных городов выполнено более 50100 вмешательств на базе 43 клиник с 2007 года, установлены 62 систем Da Vinci двух поколений (28/34). На базе Московского урологического центра Боткинской больницы и Городской клинической больницы № 50 им. С.И. Спасокукоцкого накоплен колоссальный опыт проведения робот-ассистированных операций, исчисляемый тысячами успешных вмешательств.
Однако полная зависимость отечественного здравоохранения от иностранного монопольного производителя выявила ряд существенных рисков. К ним относятся высокая капитальная стоимость самих систем, значительные ежегодные затраты на сервисное обслуживание, жесткие ограничение на количество циклов использования расходных инструментов и логистические барьеры.
Эти факторы предопределили необходимость разработки собственной роботической хирургической платформы. Ответственность за создание отечественного комплекса взяла на себя междисциплинарная группа, объединившая ведущих хирургов-урологов под руководством академика РАН Д.Ю. Пушкаря и специалистов в области точной механики и робототехники из Института конструкторско-технологической информатики Российской академии наук (ИКТИ РАН) под руководством профессора С.А. Шептунова. Результатом этого сотрудничества стала разработка отечественной роботической платформы Assisted Surgical Technologies (AST).
2. Отечественная роботическая платформа AST: инженерно-технологический статус
При проектировании отечественной хирургической системы AST разработчики отказались от прямого копирования существующих мировых аналогов, сделав ставку на создание принципиально новой технологической концепции. Главная задача заключалась в устранении фундаментальных недостатков тяжелых монолитных систем первого и второго поколений, таких как избыточные габариты, отсутствие тактильной обратной связи и высокая стоимость сервисного обслуживания.
Архитектурное исполнение комплекса AST отличается высокой степенью модульности и мобильности. В отличие от консоли пациента Da Vinci, масса которой превышает одну тонну, отечественные исполнительные модули выполнены в виде компактных и легких манипуляторов массой около 4,5 кг и длиной порядка 20 см. Это позволяет закреплять их непосредственно на операционном столе или мобильных стойках, что снимает требования к укреплению перекрытий операционных залов и существенно упрощает внутри- и внебольничную транспортировку.
В области кинематики и точной механики инженерам удалось добиться позиционирования инструментов с точностью до 5–6 мкм, что примерно в десять раз превосходит показатели классических импортных систем и полностью нейтрализует физиологический тремор рук хирурга. Главным технологическим прорывом системы AST стала интеграция осязательной (гаптической) обратной связи. Исторически отсутствие чувства ткани являлось одним из главных барьеров робот-ассистированной хирургии, повышающим риск прорезывания швов и неконтролируемого травмирования структур. В российской системе эта проблема решена путем создания тензоплатформы (Патент RU 2715400, авторы: Д.Ю. Пушкарь, Р.Н. Нахушев). Управляющий контроллер воспринимает усилие, прикладываемое оператором, и с помощью тензоблоков передает информацию о сопротивлении тканей на органы управления в режиме реального времени.
Таблица 1. Сравнение роботических урологических систем
| Параметр сравнения | AST (Россия) | Da Vinci Xi / SP (Intuitive Surgical, США) | Hugo RAS (Medtronic, США/ Ирландия) | Hinotori (Sysmex/ Medicaroid, Япония) |
|---|---|---|---|---|
| Архитектурный тип | Модульный, портативные независимые манипуляторы | Монолитная габаритная стойка пациента | Раздельные мобильные тумбы с манипуляторами | Компактная монолитная 4-рукавная стойка |
| Масса исполнительного блока | ~4,5 кг на один манипулятор | Свыше 1000 кг | ~250 кг (каждая из 4 тумб) | Порядка 800 кг |
| Точность позиционирования | 5–6 мкм4 | ~50–100 мкм4 | ~50 мкм | ~30–50 мкм |
| Обратная связь (гаптика) | Полноценная тензоплатформа (Патент RU 2715400) | Визуальная (пассивная) | Ограниченная программная имитация | Визуальная (пассивная) |
| Рабочий интерфейс хирурга | Открытый, 3D-дисплей / очки виртуальной реальности | Закрытая стереоконсоль с бинокуляром | Открытая консоль с 3D-очками | Закрытая стереоконсоль с бинокуляром |
| Интеграция с цифровыми экосистемами | Открытый программный код, поддержка стороннего ИИ | Проприетарная экосистема | Интеграция с платформой Touchstone | Проприетарная экосистема |
| Относительная стоимость эксплуатации | До 5 раз ниже импортных аналогов | Высокая капитальная и процедурная стоимость | Умеренно высокая | Высокая |
Цифровой контур платформы построен на открытой архитектуре, что позволяет объединять видеопоток высокого разрешения с системами дополненной реальности, алгоритмами предоперационного 3D-планирования на основе данных магнитно-резонансной томографии и модулями искусственного интеллекта для автоматического распознавания анатомических ориентиров.
3. Сравнительный анализ роботических платформ в урологической практике
Для объективной оценки технического уровня и клинических перспектив российской платформы AST представлен сопоставительный анализ ее характеристик с ведущими мировыми платформами, применяемыми в урологии и онкоурологии.
4. Дорожная карта разработки, стадия испытаний и фармакоэкономический потенциал
Создание и внедрение российской роботической системы AST проходило через несколько ключевых этапов, сочетающих инженерные изыскания и лабораторную апробацию.
В период 2016–2017 годов был завершен этап базовых научно-исследовательских и опытно-конструкторских работ, в результате которого сформировали технический облик комплекса и изготовлен первый действующий прототип.
Важным вехой в 2018 году стало проведение серии успешных доклинических операций in vivo на крупных лабораторных животных. В условиях экспериментальной операционной академик Д.Ю. Пушкарь выполнил органосохраняющее вмешательство – удаление кисты яичника у свиньи с помощью роботического комплекса AST. Эксперимент подтвердил функциональную состоятельность кинематики манипуляторов, точность передаточных механизмов педального и ручного блоков управления, а также безопасность воздействия на живые ткани.
В период 2019–2021 годов основной объем работ был направлен на юридическую защиту интеллектуальной собственности, совершенствование микропроцессорных систем управления и привлечение технологических инвесторов через Российский фонд прямых инвестиций.
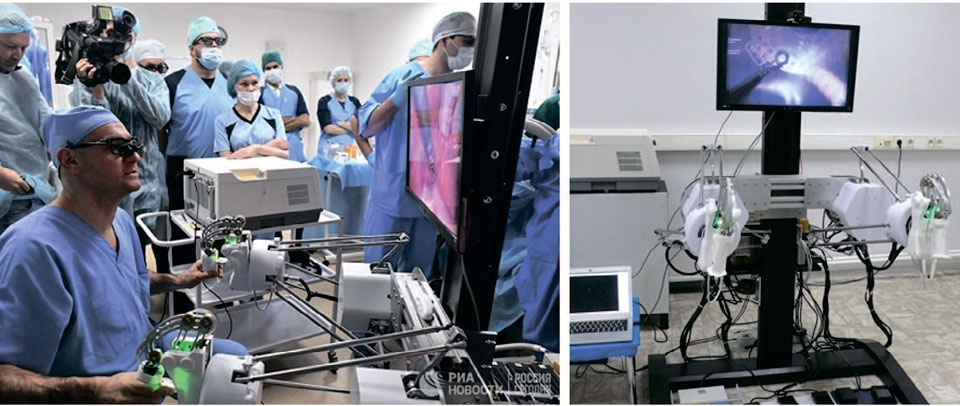
Фото взято с сайта https://sdelanounas.ru/blogs/130015/
В настоящее время отечественная платформа AST находится на завершающей стадии предклинических стендовых испытаний и отработки алгоритмов выполнения сложных урологических манипуляций, таких как прецизионное наложение уретровезикального анастомоза и препарирование сосудисто-нервных пучков. За этим последует процедура получения регистрационного удостоверения Росздравнадзора и запуск первых клинических испытаний с участием пациентов.
С точки зрения экономики здравоохранения, появление отечественной роботической платформы способно изменить структуру затрат на высокотехнологичную помощь. Снижение себестоимости одного вмешательства примерно в 5 раз по сравнению с зарубежными аналогами достигается за счет отсутствия импортных пошлин, использования отечественных материалов и оптимизации конструкции расходных инструментов. Это позволит существенно расширить объемы выполнения роботизированных операций в рамках программы государственных гарантий и сделать малоинвазивную хирургическую помощь доступной в региональных урологических центрах.
5. Международный контекст и доказательная база: соответствие рекомендациям EAU и AUA
Развитие и клиническая интеграция любых роботических систем должны строго соответствовать принципам доказательной медицины, зафиксированным в актуальных клинических рекомендациях Европейской ассоциации урологов (EAU) и Американской урологической ассоциации (AUA) (табл. 2).
В руководствах EAU и AUA по лечению рака предстательной железы робот-ассистированная радикальная простатэктомия удерживает статус одного из эталонных методов хирургического лечения пациентов с локализованным и местнораспространенным РПЖ. Анализ метаанализов за последние годы демонстрирует, что РАРП обеспечивает показатели онкологической радикальности, сопоставимые с открытой и стандартной лапароскопической простатэктомией, но при этом обладает доказанными преимуществами в виде меньшей объема кровопотери, низкой частоты послеоперационных осложнений и более быстрого восстановления удержания мочи и эректильной функции.
Особый акцент в международных рекомендациях сделан на методиках интраоперационного контроля хирургического края и сохранении нервных сплетений. Результаты рандомизированного исследования NeuroSAFE PROOF подтвердили, что применение срочного гистологического исследования замороженных срезов латерального края простаты во время РАРП позволяет безопасно расширить показания к нервосбережению. Это приводит к двукратному увеличению частоты сохранения эректильной функции через 12 месяцев после операции (39% в группе NeuroSAFE против 23% при стандартной РАРП) без ухудшения показателей онкологической безопасности. Для успешной реализации этой методики хирургический робот должен обеспечивать возможность быстрой смены инструментария и высокую четкость визуализации микроанатомических структур.
В сегменте спасительной (сальважной) простатэктомии после ранее проведенной лучевой или фокальной терапии международные исследования секции ERUS/YAU подтверждают высокую важность соблюдения критериев отбора EAU. У пациентов, соответствующих этим критериям, 4-летняя безрецидивная выживаемость достигает 73,9% по сравнению с 58,5% у пациентов, не подходящих под критерии отбора. Спасительные вмешательства протекают в условиях выраженного тканевого фиброза, что выдвигает жесткие требования к силовым характеристикам и точности позиционирования роботических инструментов.
Таблица 2. Требования к роботическим системам в соответствии с клиническими рекомендациями профессиональных сообществ
| Клиническое направление | Уровень рекомендаций EAU/AUA | Требования к функционалу роботической платформы |
|---|---|---|
| Локализованный РПЖ (РАРП) | Сильная рекомендация при ожидаемой продолжительности жизни >10 лет | Прецизионное препарирование сосудиско-нервных пучков, 3D-оптика с увеличением, тактильный контроль анастомоза |
| Спасительная РАРП (sRP) | Слабая рекомендация (для отобранных пациентов в экспертных центрах) | Повышенная устойчивость к сопротивлению фиброзных тканей, микропогрешность позиционирования |
| Резекция почки (T1a–T1b) | Сильная рекомендация для органосохраняющего лечения | Высокая скорость и эргономика ушивания паренхимы для минимизации ишемии |
| Рак мочевого пузыря (RARC + ICUD) | Сильная рекомендация при наличии квалифицированной бригады | Широкая амплитуда движений инструментов (EndoWrist) в глубоком тазу |
| ДГПЖ крупных размеров (RASP) | Сильная рекомендация как альтернатива открытой хирургии | Уверенное манипулирование крупными объемами тканей, надежная коагуляция |
При хирургическом лечении рака почки (T1a–T1b) международные рекомендации отдают приоритет выполнению робот-ассистированной резекции почки (РАРПЭ). Применение роботической техники сокращает время тепловой ишемии за счет более быстрого и прецизионного наложения швов на паренхиму органа.
В отношении мышечно-инвазивного рака мочевого пузыря рекомендации EAU подчеркивают растущую роль робот-ассистированной радикальной цистэктомии с полностью интракорпоральным формированием мочевого резервуара (ICUD), что снижает частоту раневых осложнений и ускоряет раннюю реабилитацию. При доброкачественной гиперплазии предстательной железы больших объемов (>80–100 см³) робот-ассистированная простая простатэктомия (энуклеация) признана эффективной и минимально инвазивной альтернативой открытой аденомэктомии.
6. Симуляционное обучение и научный вклад отечественных школ
Параллельно с разработкой оборудования в России создана клиническая и образовательная инфраструктура, обеспечивающая внедрение роботических технологий в урологическую практику.
Выход национальных руководств и специализированных монографий по робот-ассистированной урологии позволил стандартизировать этапы выполнения РАРП, РАРПЭ и радикальной цистэктомии в отечественных клиниках. В работах, опубликованных в отечественных научных журналах подведены итоги многолетних наблюдений за онкологическими и функциональными результатами роботических вмешательств.
Особое значение в отечественной практике придается стандартизации симуляционного обучения. На базе симуляционных центров Москвы, включая площадки Боткинской больницы и Российского Университета медицины, реализованы образовательные программы, построенные на принципах Proficiency-Based Progression (обучение до достижения объективно подтвержденного мастерства), рекомендованных Секцией роботической урологии EAU (ERUS). Использование виртуальных симуляторов и тренажеров с искусственным интеллектом позволяет молодым хирургам отработать базовые навыка шва, координацию и работу с педалями до выхода в реальную операционную, что напрямую повышает безопасность пациентов.
В России существует несколько ведущих центров, занимающихся обучением в области роботической урологии. Среди них – как упомянутые выше Боткинская больница, Сеченовский университет и Центр им. Алмазова, так и другие крупные медицинские учреждения.
7. Где в России обучают роботической хирургии?
В настоящее время в России сформировано несколько центров подготовки специалистов в области робот-ассистированной хирургии.
Наиболее структурированные программы обучения для урологов реализуются в Сеченовском Университете, НМХЦ им. Н.И. Пирогова и НМИЦ им. В.А. Алмазова. Наряду с ними значительный клинический опыт робот-ассистированных урологических вмешательств накоплен в Московском урологическом центре ММНКЦ им. С.П. Боткина, ККБ №1 им. С.В. Очаповского в Краснодаре, Клинике БГМУ в Уфе и ряде других федеральных и региональных центров.
При этом стандартизированная национальная траектория подготовки роботического хирурга, сопоставимая с многоэтапными программами сертификации, используемыми в ряде зарубежных стран, продолжает формироваться.
| Город | Центр / учреждение | Подтвержденная образовательная программа | Платформа | Руководители / преподаватели | Клиническая база и особенности |
|---|---|---|---|---|---|
| Москва | Сеченовский Университет, Praxi Medica + Клиника урологии им. Р.М. Фронштейна | «Базовые навыки робот-ассистированной хирургии» – 18 ч; «Основы…» – 36 ч; «Продвинутый курс… » – 72 ч | da Vinci Si, da Vinci Xi | В урологическом направлении – проф. Е.В. Шпоть, проф. Е.А. Безруков, также специалисты Института урологии | Обучение включает симулятор da Vinci и работу в роботической операционной с «живой хирургией». (Сеченовский Университет) Стоимость 45 000-100 000 руб |
| Москва | НМХЦ им. Н.И. Пирогова | «Робот-ассистированные вмешательства в урологии» – 18 ч | da Vinci Si | проф. Б.В. Ханалиев, К.П. Тевлин | Очная программа повышения квалификации для урологов, хирургов, онкологов и онкоурологов. Включает расстановку троакаров, операции на почке, мочеточнике, мочевом пузыре и простате, практические навыки. (sdo.pirogov-center.ru) Стоимость 15 000 руб. |
| Санкт-Петербург | НМИЦ им. В.А. Алмазова, кафедра урологии с курсом роботической хирургии | Самая разветвленная линейка: начальный, средний и продвинутый курс робот-ассистированной хирургии в урологии – по 18 ч; стажировки по хирургии предстательной железы и почки – по 18 ч; базовые курсы и WetLab | da Vinci Xi; ранее использовались платформы предыдущего поколения | проф. М.С. Мосоян | Отдельная кафедра роботической урологии. Есть стажировки на рабочем месте с группами всего 1–2 человека, а специализированные авторские курсы рассчитаны обычно на 3 слушателей. (education.almazovcentre.ru) Стоимость не указана |
| Москва | ММНКЦ им. С.П. Боткина / Московский урологический центр | Публично подтверждены курсы и подготовка по da Vinci, но актуальная открытая врачебная программа ДПО с расписанием на 2026 г. на сайте не найдена | da Vinci Xi | проф. Д.Ю. Пушкарь, проф. Е.И. Велиев и команда Московского урологического центра | Один из крупнейших российских центров роботической урологии. (Боткинская больница) Стоимость не указана |
8. Какие еще роботические системы присутствуют в российских клиниках
Помимо da Vinci, в российских клиниках уже присутствуют или проходят клиническую апробацию несколько других роботических хирургических платформ.
| Система | Производитель / страна | Статус в РФ | Где уже используется / апробируется | Значение для урологии |
|---|---|---|---|---|
| Versius | CMR Surgical, Великобритания | Зарегистрирована Росздравнадзором с 2021 г.; регистрация действует | В России выполнены клинические операции; опубликован первый российский опыт гастрэктомии на Versius | Система официально зарегистрирована для урологических, общих лапароскопических и гинекологических операций. (Росздравнадзор) |
| Toumai MT-1000 | MicroPort MedBot, Китай | Зарегистрирована в РФ 18.06.2025, РЗН 2025/25698 | В 2026 г. тестировалась в Сеченовском Университете; по данным российского представителя, в Москве установлены 3 комплекса, выполнено >100 операций | Платформа рассчитана в том числе на урологию; поддерживает телеоперации и телементоринг. (Росздравнадзор) |
| EDGE MP1000 | Shenzhen Edge Medical Robotics, Китай | На этапе активной клинической апробации/ внедрения | ВЦЭРМ им. А.М. Никифорова МЧС России, Санкт-Петербург; Городской онкодиспансер Санкт-Петербурга | В июне 2026 г. на EDGE проводились показательные и клинические вмешательства, в том числе по урологии и онкоурологии. (МЧС России) |
9. Выводы
Российская роботическая хирургия в урологии находится на этапе перехода от инженерных разработок и экспериментальных апробаций к получению регистрационных документов и клиническому внедрению.
Разработка отечественной платформы AST представляет собой ответ на вызовы технологической независимости здравоохранения.
Сочетание мобильности, высокой точности позиционирования, цифровой открытости и наличие запатентованной системы тактильной обратной связи создает основу для успешной интеграции комплекса AST в клиническую практику.
Для отечественной урологии запуск серийного производства российской роботической платформы будет означать существенное повышение доступности высокотехнологичной хирургической помощи, снижение финансовой нагрузки на систему здравоохранения и возможность выполнения высокопрецизионных операций в соответствии с актуальными мировыми стандартами EAU и AUA.
Шадеркина В.А. уролог, CEO Uroweb.ru, Москва
Литература
- Pushkar DY, Govorov AV, Kolontarev KB. Robot-assisted surgery. Vestn Ross Akad Nauk. 2019;89(5):466–469. https://doi.org/10.31857/S0869-5873895466-469.
- Kolontarev KB, Govorov AV, Rasner PI, Sheptunov SA, Prilepskaya EA, Maltsev EG, et al. Симуляционное обучение робот-ассистированной хирургии. Урология. 2015;(6):122–129.
- Пушкарь ДЮ, Говоров АВ, Раснер ПИ, Колонтарев КБ. Роль симуляторов в обучении робот-ассистированной хирургии. Хирургия. Журнал им. Н.И. Пирогова. 2018;(3):82–88. https://doi.org/10.17116/hirurgia2018382-88.
- Andreev AA, Glukhov AA, Ostroushko AP, Laptieva AYu, Bokov DA, Mikhailov NO, et al. Automated robotic systems in surgical practice. Science and Innovations in Medicine. 2024;9(3):231–236. https://doi.org/10.35693/SIM540155.
- Fukumoto T, Sawada T, Nishida K, Onishi T, Watanabe R, Nishimura K, et al. Evaluation of the new robotic platform HINOTORI™ in urologic robot-assisted surgery: from a comparison with da Vinci® Surgical System in sacrocolpopexy. J Clin Med. 2025;14(9):2954. https://doi.org/10.3390/jcm14092954.
- Wenzel M, Würnschimmel C, Nathan A, Moschovas MC, Wagner C, Calleris G, et al. Robot-assisted salvage prostatectomy: external validation of the EAU selection criteria and identification of the optimal candidate: a Junior ERUS/YAU Collaborative Study. Prostate. 2026;86(1):3–11. https://doi.org/10.1002/pros.70048.
- Eastham JA, Barocas DA, Chu CE, Morgans AK, Rodrigues G, Kirkby E, et al. Clinically localized prostate cancer: AUA/ASTRO Guideline Amendment (2026). J Urol. 2026;216(1):2–11. https://doi.org/10.1097/JU.0000000000005060.
- Cornford P, Tilki D, van den Bergh RCN, Eberli D, De Meerleer G, De Santis M, et al. EAU-EANM-ESTRO-ESUR-ISUP-SIOG Guidelines on Prostate Cancer. Arnhem: European Association of Urology; 2025.
- European Association of Urology. EAU Guidelines on Prostate Cancer: Treatment [Internet]. Arnhem: EAU; [cited 2026 Aug 23]. Available from: EAU Guidelines – Treatment.
- European Association of Urology. EAU Robotic Urology Section [Internet]. Arnhem: EAU; [cited 2026 Aug 23]. Available from: EAU Robotic Urology Section.
- European Association of Urology. Results of promising nerve-sparing surgery to preserve erectile function [Internet]. Arnhem: EAU; [cited 2026 Aug 23]. Available from: EAU NeuroSAFE material.
- Федеральная служба по интеллектуальной собственности. Робот-хирург [Internet]. Москва: Роспатент; 2020 Mar 6 [cited 2026 Aug 23]. Available from: Роспатент – Робот-хирург.
- Бойко А. Российский AST – робот-хирург [Internet]. RoboTrends; 2022 May 13 [cited 2026 Aug 23]. Available from: Российский AST – робот-хирург.
- RoboTrends. Участники рынка робот-ассистированных медицинских систем [Internet]. [cited 2026 Aug 23]. Available from: RoboTrends – участники рынка.
- ММНКЦ им. С.П. Боткина. Пушкарь Дмитрий Юрьевич [Internet]. Москва; [cited 2026 Aug 23]. Available from: Официальная страница Д.Ю. Пушкаря.
- Научная Россия. «Мы современники робот-ассистированной хирургии». Интервью с главой Московского урологического центра академиком Дмитрием Пушкарем [Internet]. [cited 2026 Aug 23]. Available from: Интервью Д.Ю. Пушкаря.
- Колонтарев КБ. Робот-ассистированная радикальная простатэктомия [диссертация на соискание ученой степени доктора медицинских наук]. Москва; 2015. 306 с.